陆吾智能WRC进入 eLAB ↗
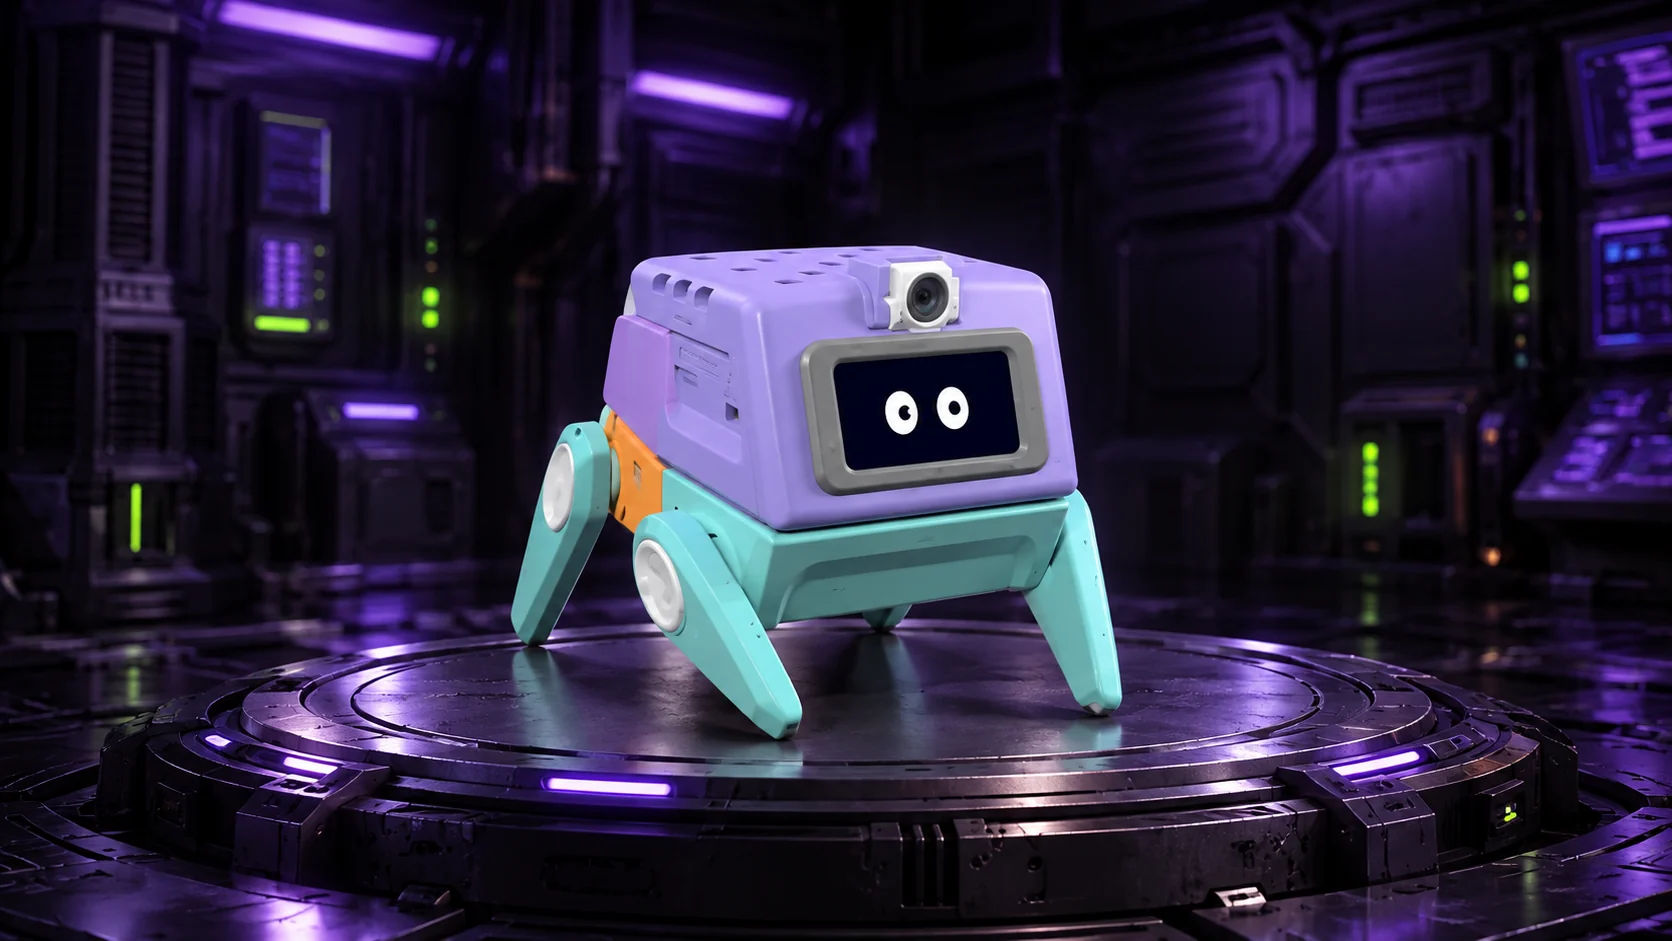
陆吾 CoreP1 四足机器人产品渲染
2026 — 2027 赛季

陆吾 WRC
赛事中心

世界机器人大赛 · 青少年机器人设计大赛
具身智能挑战赛项备赛指南

COMPETITIONS

选择你的赛项

小学组 · 搜救英雄

在三分钟内完成搜救任务

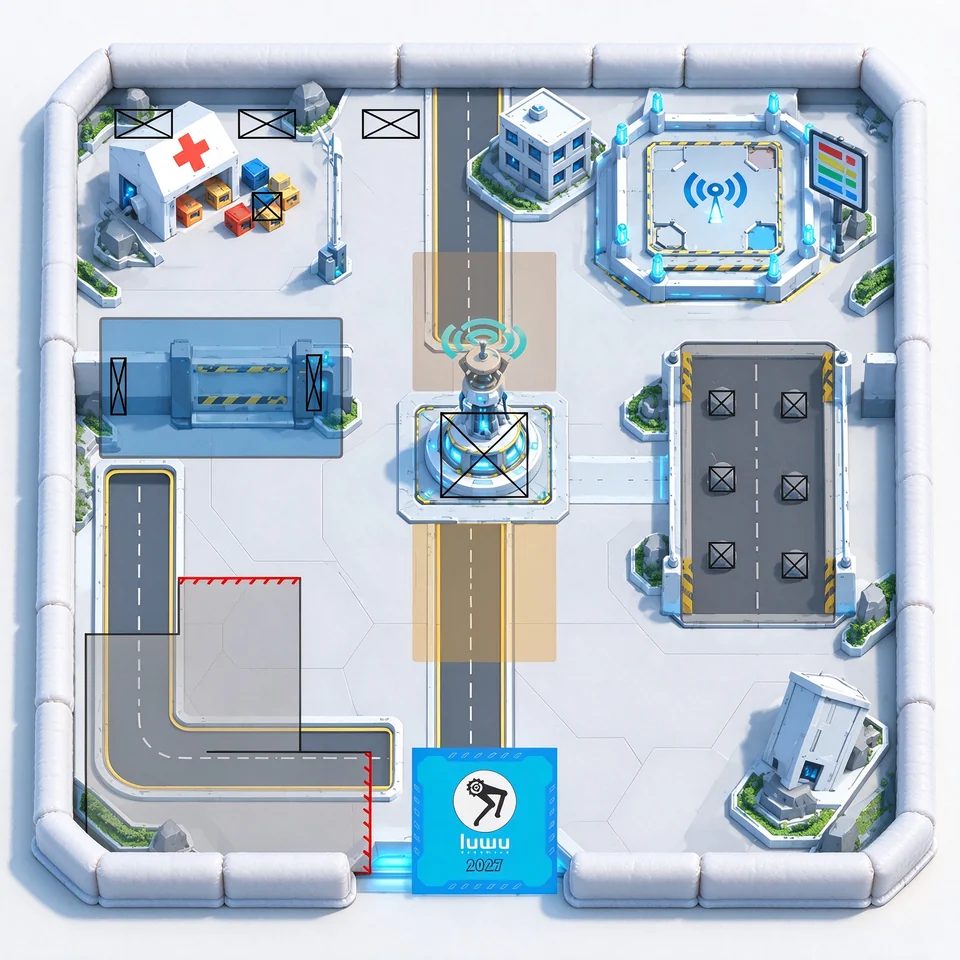
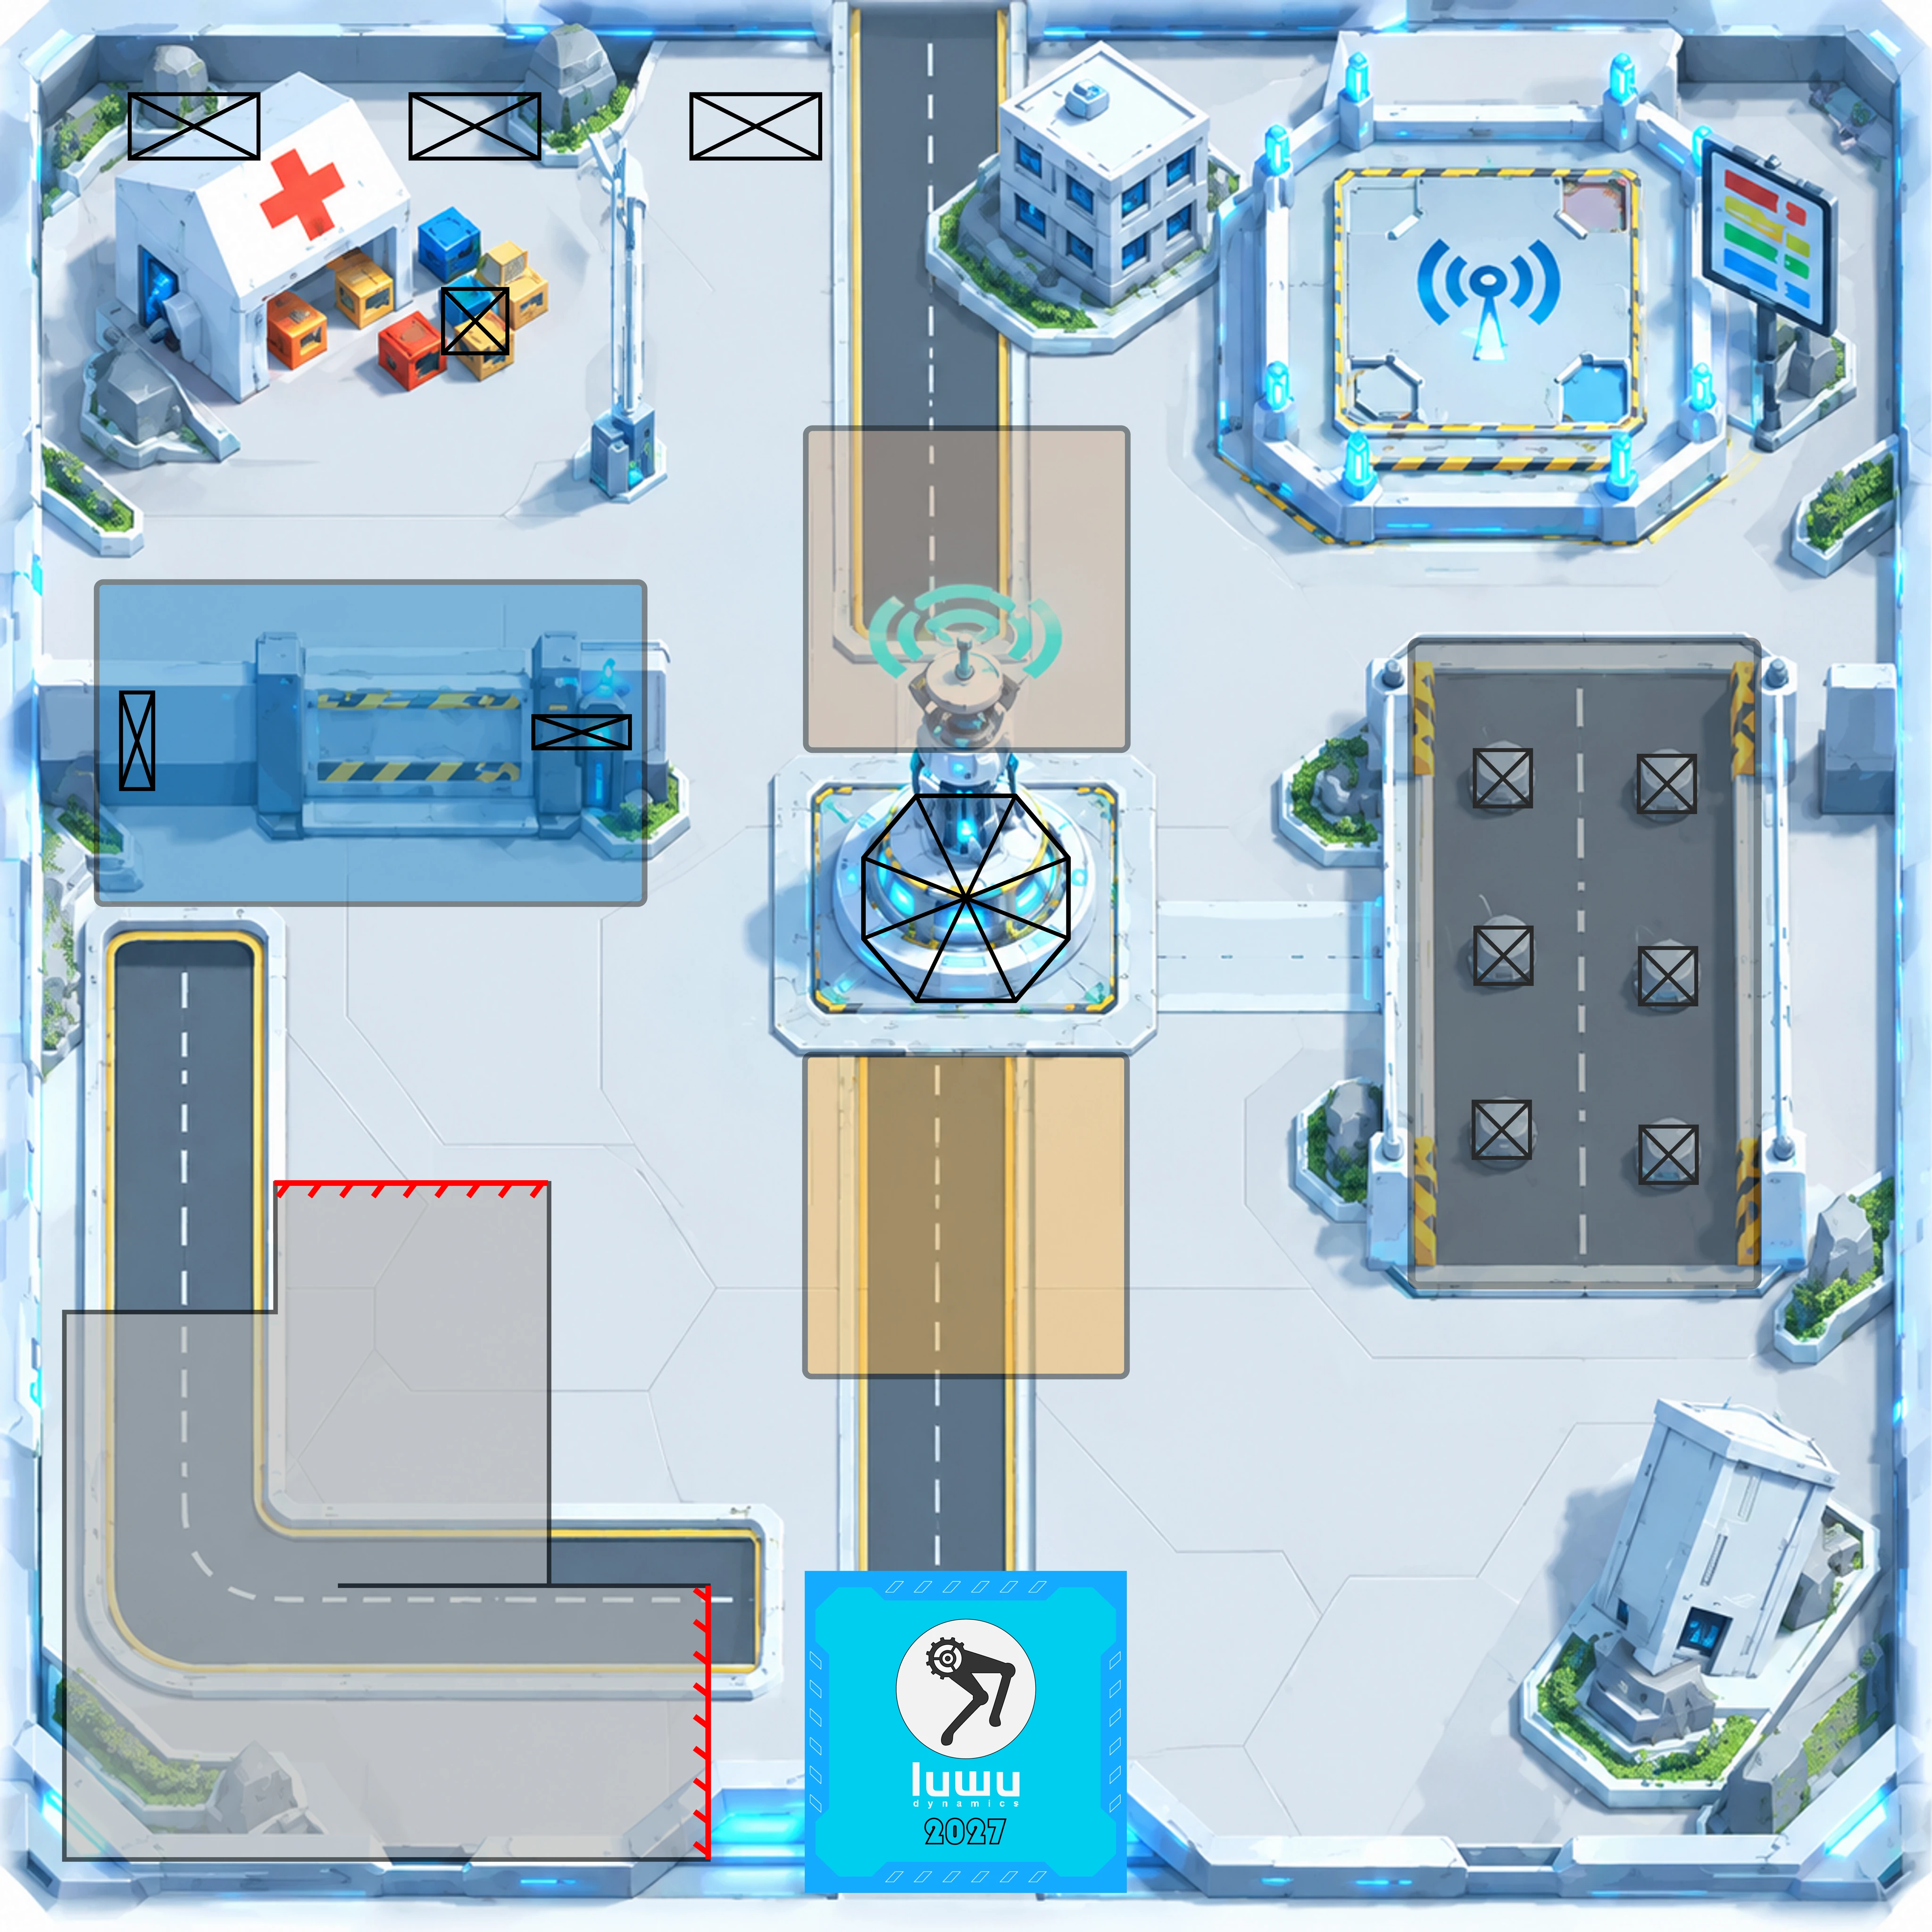
队员遥控四足机器人进入作业区,让机载程序完成侦测、开闸和通行。场地中央的信号灯、左下方的隧道与待转移的伤员各有对应任务。

组队
小学在校学生,每队最多 2 人。
场地与用时
120 × 120 cm。准备 120 秒,正式比赛 180 秒。
器材检录
四足机器人,6 至 8 个独立驱动关节,三边均不超过 15 cm;采用总线舵机、内置电池和红外发射模块。使用 CoreP1 时需将独立驱动的扩展机构计入总数,并在装配后复测尺寸。
练习方法
先在 eLAB 搜救场地练习对准隧道入口,再在实物场地调试红外开闸及各任务区的自动程序。
阅读组委会竞赛规程 ↗

小学组 · 中学组 · 灾后救援

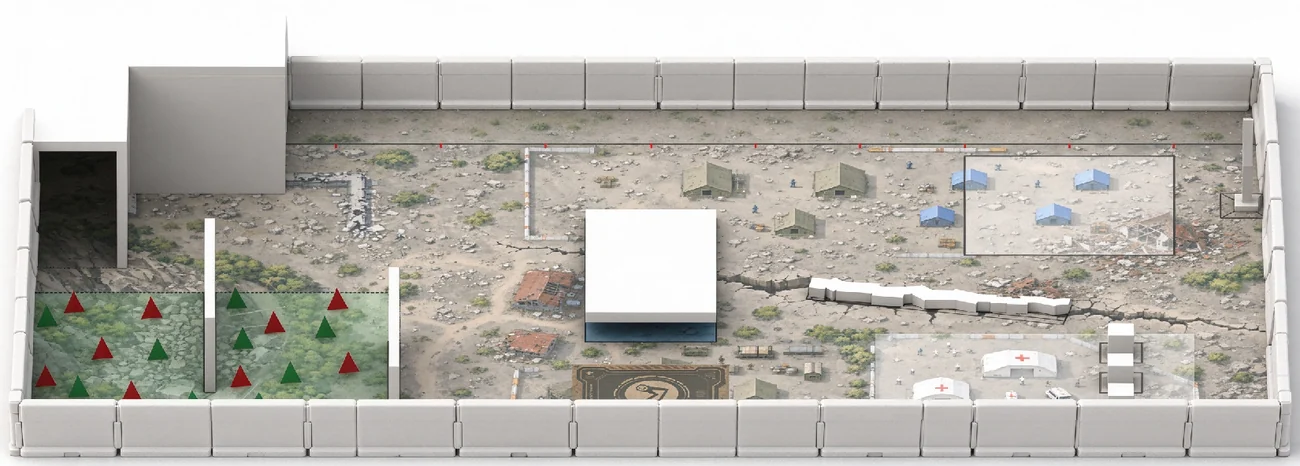
练习四足行走与救援搬运

陆吾训练课从横移和转向入手。学会让机头保持朝向并平移后,再控制机械臂靠近轻质物块,练习夹取、搬运和释放。

组别
组委会赛项目录列出小学组、中学组。
起步练习
在 eLAB 选择 XGO-Core 主板,打开《全向步态探秘》工程。依次比较左移与左转,每次记录机身中心位置和机头朝向。
上机训练
从同一起点重复折线路线,只改变其中一段的运动时间。对照实测偏差,再练习对准物块和操控夹爪。
赛务信息
参赛资格、检录和计分以组委会及所在赛区发布的当届文件为准。
查看组委会赛项目录 ↗
eLAB CLASSROOM

eLAB 教学专区

按手里的主板选课,跟着操作视频连接机器人、编写程序,再运行检验。

入门教程 · 中文讲解 · 1 分 04 秒

第一次运行搜救场地仿真

跟着界面操作打开搜救英雄场地,查看机器人在场地中的位置,练习运行和复位。

打开 eLAB ↗下载教学视频 ↓
训练时,怎么让机器人从起点重新出发?

在搜救英雄场地里,停止后再次运行会保留当前位置。点击「回到原位」,再运行程序,即可比较两次路线。

仿真练习后,还需要在实物上验证什么?

在实物场地检查地面摩擦、隧道净空、红外发射方向以及场地装置的响应。正式比赛的判分和检录以当届规程为准。