10 节视频课
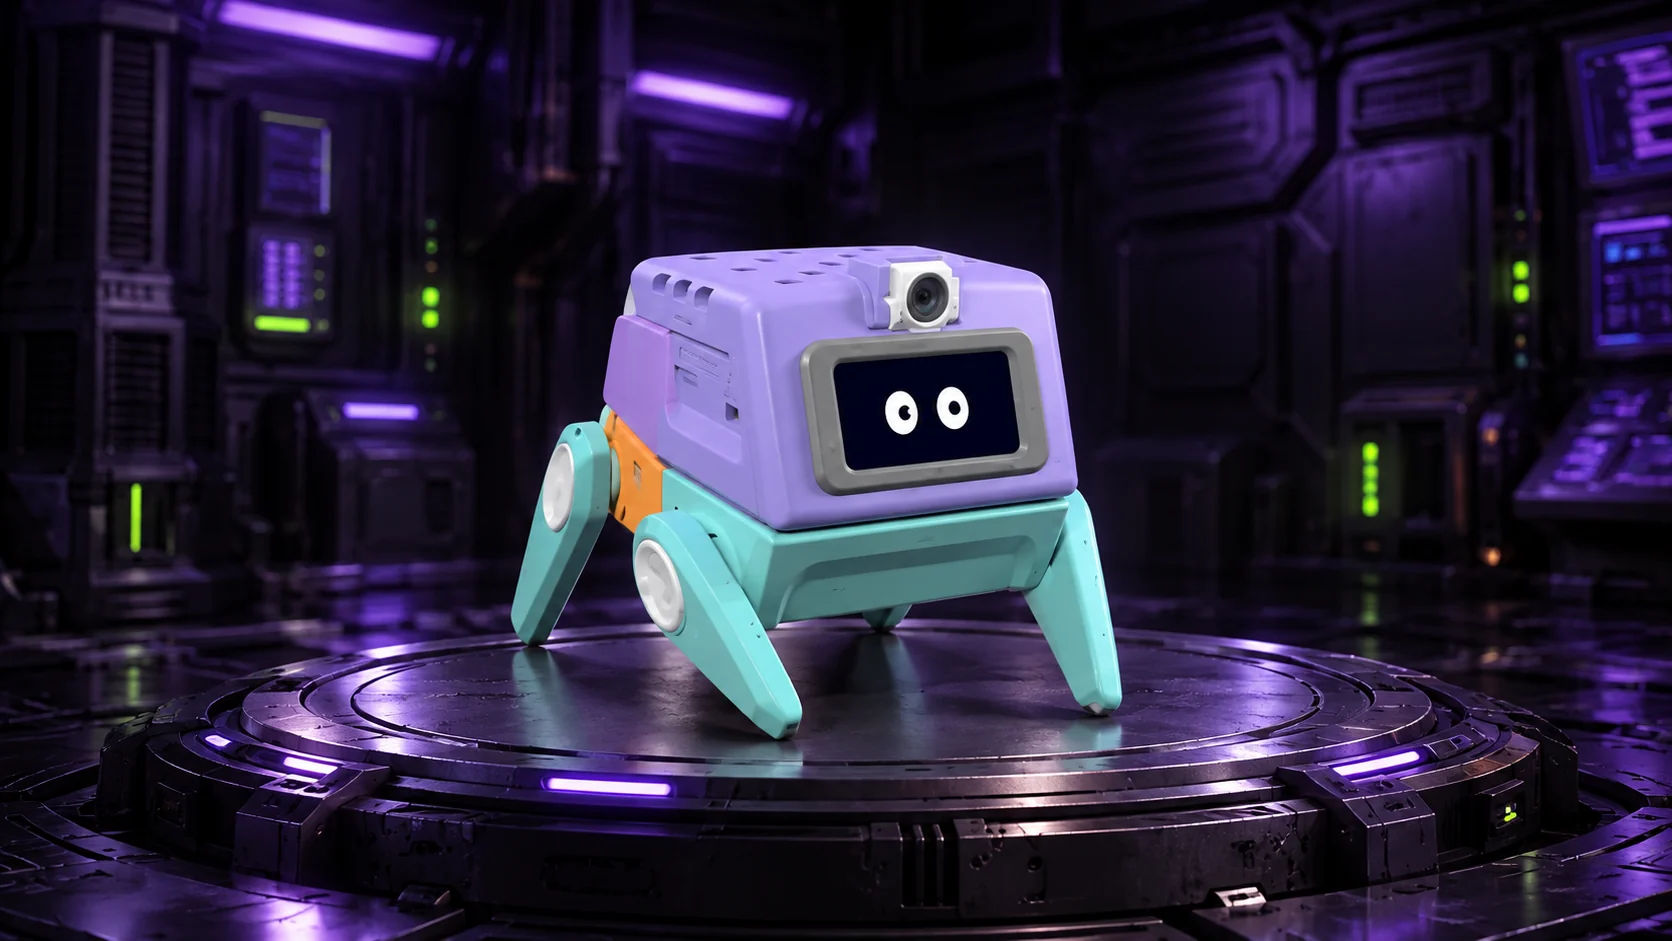
RIG-Core P1
从屏幕表情、关节动作学起,在搜救英雄场地检验自己的程序。
- 01用 USB 连接主板用一根数据线连接自己的 P1,在网页端确认设备状态。
- 02通过蓝牙找到自己的 P1识别设备名称、完成浏览器配对,并在换电脑前断开连接。
- 03让 P1 开心,再眨眼拼出有时间顺序的第一个程序,在仿真屏幕观察两种表情。
- 04让 P1 按时直行和左转设置两段运动的速度和时间,在比赛场地反复验证转角。
- 05保存和重新打开作品把可继续编辑的积木工程存到电脑,再打开检查参数。
- 06让虚拟关节跟随实机用数字孪生核对单个关节的双向运动,单独测试机身倾斜。
- 07录一组可以复用的姿势记录两个关节姿势,生成一个能在其他积木下面调用的动作。
- 08自定义离线口令说出一条中文口令让真机眨眼,用设备日志验证识别。
- 09在搜救英雄场地试跑在比赛仿真场地完成一次直行和转弯,再从同一起点比较两次路线。
- 10让 AI 回复带动表情和招手修改一个内置示例,让 P1 根据 AI 回复的心情换表情,听到回复中的关键词就招手。
8 节视频课
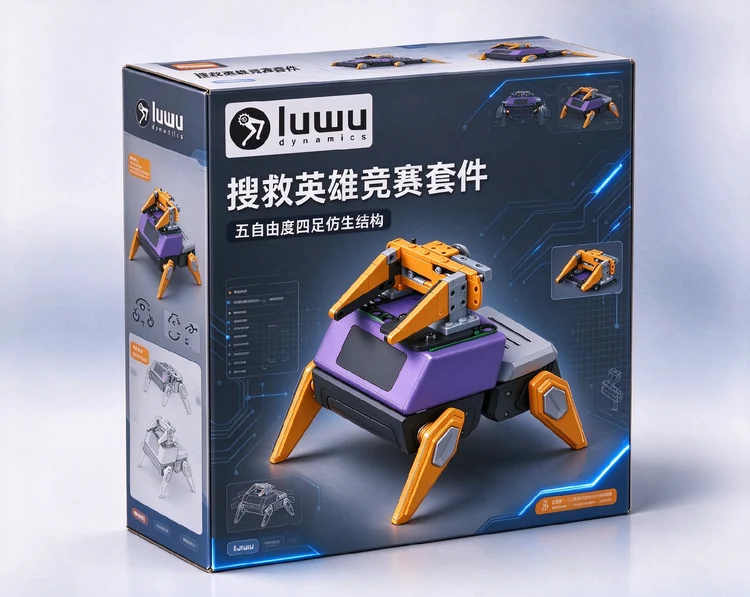
XGO-Core L1
在 Lite3 上练习步态和姿态控制,观察每一段程序怎样改变机器人的运动。
- 01用 USB 连接 L1选对主板并打开串口选择入口。
- 02读取版本与电量用一个无运动程序检查主控与机身通信。
- 03前进,再回到起点在仿真里验证动作的执行顺序。
- 04分清横移和转向通过两个单轴命令判断机头朝向是否改变。
- 05设置机身俯仰编写一个小角度前后倾斜再回正的程序。
- 06编排趴下和站起用等待积木给预设动作留出执行时间。
- 07控制夹爪开合用两个开合值和等待积木做一次空载夹爪测试。
- 08用离线口令拍照把中文口令和相机动作连接起来。